Domain haushalt-direkt.de kaufen?
Wir ziehen mit dem Projekt
haushalt-direkt.de um.
Sind Sie am Kauf der Domain
haushalt-direkt.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain haushalt-direkt.de kaufen?
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
Wie können Wandhaken in verschiedenen Bereichen wie Haushalt, Organisation, Dekoration und Aufbewahrung verwendet werden?
Wandhaken können im Haushalt verwendet werden, um Jacken, Mäntel, Handtücher und andere Kleidungsstücke aufzuhängen und so den Platz zu sparen. In der Organisation können sie verwendet werden, um Schlüssel, Taschen, Hüte und andere Gegenstände an einem leicht zugänglichen Ort aufzubewahren. In der Dekoration können Wandhaken verwendet werden, um Kunstwerke, Pflanzen oder andere dekorative Gegenstände anzuzeigen. In der Aufbewahrung können sie verwendet werden, um Werkzeuge, Küchenutensilien, Schmuck und andere Gegenstände ordentlich aufzubewahren. **

Ähnliche Suchbegriffe für Roboterhand
Top-Angebote
Produkte zum Begriff Roboterhand:
-
RH56DFQ-2R WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: rechte Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
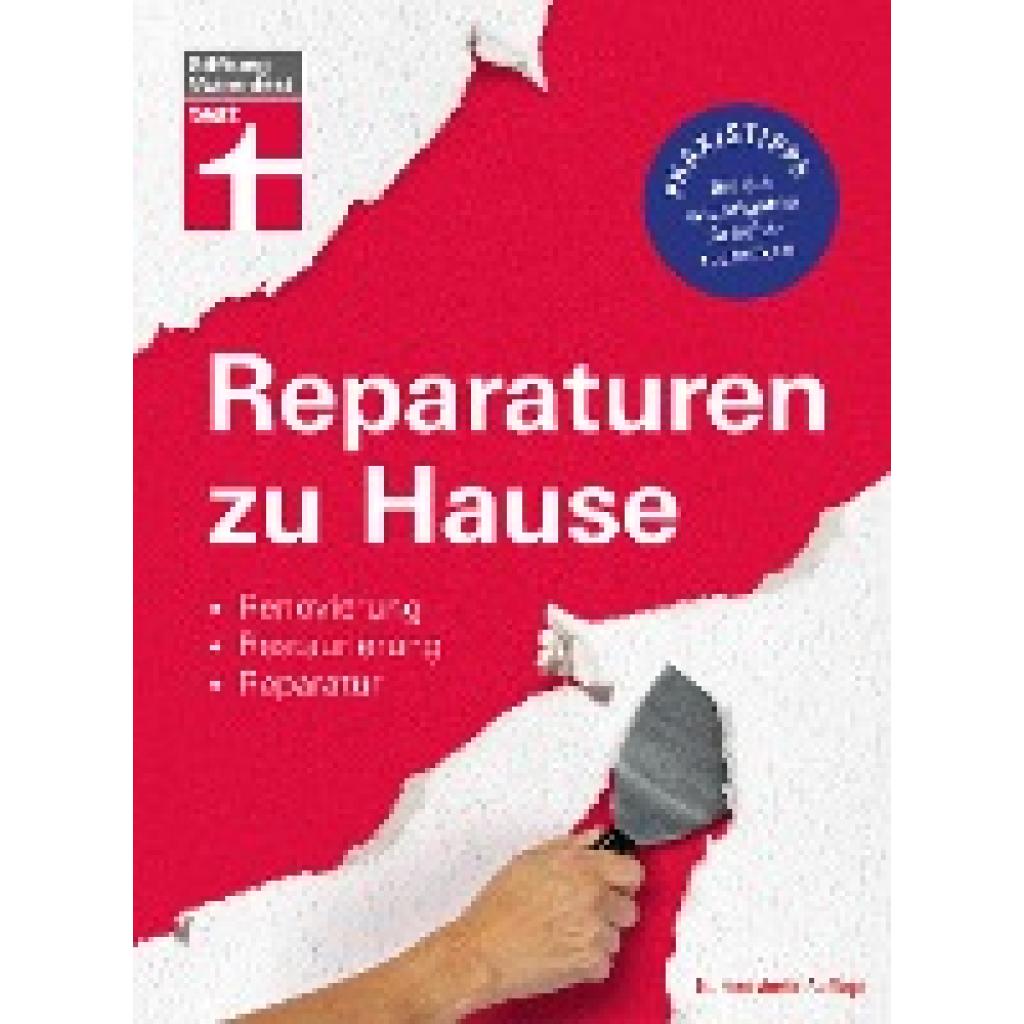
Reinbold, Hans-Jürgen: Reparaturen zu HauseReparaturen zu Hause , Einfach selber machen - Mit mehr als 140 bebilderten Schritt-für-Schritt-Anleitung bekommen Sie praktische Hilfen zur Selbsthilfe Vom Fleck im Teppich über den tropfenden Wasserhahn bis zur Fehlersuche im heimischen PC-Netz: Wenn es in Haus und Wohnung etwas zu reparieren, auszubessern oder zu verschönern gibt - diese Ratgeber zeigt, wie es geht. Mit der richtigen Grundausstattung an gutem Werkzeug, dem nötigen Know-how in den wichtigsten Arbeitstechniken und den fotografierten Schritt-für-Schritt-Anleitungen in diesem Buch können Sie viele Probleme erfolgreich allein bewältigen. In "Reparaturen zu Hause" finden Sie Tipps und Tricks zu wirklich allen Themen, z. B. zu Möbelreparatur, Einbruchschutz, Rauchmeldern und Heizungsanlagen. In die aktualisierte Auflage wurden zusätzlich Themen aufgenommen, wie z. B. Neuerungen im Bereich Telefon, Netzwerk, Internet. Sogar zu häufigen Problemen bei Haushaltsgeräten gibt es Reparaturtipps - ob Geschirrspüler, Waschmaschine, Trockner oder Kühlschrank. Mit übersichtlichen Werkzeug- und Materiallisten sowie vielen Profi-Tipps führen Sie Ihre Heimwerker-Projekte zum Erfolg. , Lüfterblätter > Motorkühlung , Auflage: 5., aktualisierte Auflage, Erscheinungsjahr: 20211116, Produktform: Leinen, Autoren: Reinbold, Hans-Jürgen~Haas, Karl-Gerhard, Auflage: 21005, Auflage/Ausgabe: 5., aktualisierte Auflage, Seitenzahl/Blattzahl: 400, Abbildungen: mit farbige Abbildungen, Keyword: Heimwerker; arbeitstechnik; baumaßnahmen; diy haus; grundwissen; haus reparaturen; heimwerker praxis; normen; renovierungen; sanierungsmaßnahmen; schritt für schritt anleitung; sicherheitstechnik; umbaumaßnahmen; vorschriften, Fachschema: Renovierung~Basteln / Heimwerken~Do it yourself~Heimwerken~Instandhaltung - Instandsetzung, Fachkategorie: Verbraucherberatung~Hausrenovierung und -ausbau, Thema: Optimieren, Warengruppe: HC/Heimwerken/Do it yourself, Fachkategorie: Heimwerken: Handbücher Hauswartung, Thema: Orientieren, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Stiftung Warentest, Verlag: Stiftung Warentest, Verlag: Stiftung Warentest, Länge: 252, Breite: 202, Höhe: 26, Gewicht: 1122, Produktform: Gebunden, Genre: Sachbuch/Ratgeber, Genre: Sachbuch/Ratgeber, Vorgänger EAN: 9783868510737 9783868510126, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0018, Tendenz: +1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel, WolkenId: 51091424,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2R WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: rechte Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2L WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: linke Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter


-
Was sind die verschiedenen Verwendungsmöglichkeiten von Haushaltstüchern in Bezug auf Reinigung, Organisation und Dekoration im Haushalt?
Haushaltstücher können zum Reinigen von Oberflächen, wie zum Beispiel Arbeitsplatten, Fenstern und Böden, verwendet werden. Sie eignen sich auch zur Organisation, zum Beispiel zum Einwickeln von Geschirr oder zum Sortieren von Gegenständen in Schubladen. Darüber hinaus können Haushaltstücher auch für dekorative Zwecke genutzt werden, zum Beispiel als Tischdecke oder zur Verschönerung von Blumentöpfen. Insgesamt bieten Haushaltstücher vielseitige Verwendungsmöglichkeiten im Haushalt. **
-
Was sind die verschiedenen Verwendungsmöglichkeiten für ein Haushaltstuch in Bezug auf Reinigung, Organisation und Dekoration im Haushalt?
Ein Haushaltstuch kann zum Reinigen von Oberflächen, wie z.B. Arbeitsplatten, Spülen und Geräten, verwendet werden. Es eignet sich auch zum Trocknen von Geschirr und Besteck. Darüber hinaus kann ein Haushaltstuch zur Organisation im Haushalt genutzt werden, z.B. zum Einwickeln von Lebensmitteln oder zum Sortieren von Gegenständen in Schubladen. Schließlich kann ein Haushaltstuch auch dekorativ eingesetzt werden, z.B. als Tischdecke oder als Verpackung für Geschenke. **
-
Was sind die verschiedenen Verwendungsmöglichkeiten für ein Haushaltstuch in Bezug auf Reinigung, Organisation und Dekoration im Haushalt?
Ein Haushaltstuch kann zum Reinigen von Oberflächen, wie z.B. Arbeitsplatten, Möbeln und Geräten, verwendet werden. Es eignet sich auch zur Organisation, z.B. zum Einwickeln von Lebensmitteln oder zum Sortieren von Gegenständen in Schubladen. Darüber hinaus kann ein Haushaltstuch als dekoratives Element im Haushalt dienen, z.B. als Tischdecke, Serviette oder zur Verzierung von Geschenken. Insgesamt ist ein Haushaltstuch ein vielseitiges und praktisches Utensil im Haushalt. **
-
Wie können Holzkörbe zur Aufbewahrung und Dekoration im Haushalt verwendet werden?
Holzkörbe können zur Aufbewahrung von Zeitschriften, Decken oder Spielzeug verwendet werden. Sie können auch als Blumenkörbe oder Obstschalen zur Dekoration dienen. Zudem eignen sie sich als praktische und ästhetische Lösung zur Organisation von Kleinigkeiten im Haushalt. **

Welche verschiedenen Arten von Wäschebehältern eignen sich am besten für die Organisation und Aufbewahrung von schmutziger Wäsche in einem Haushalt?
Wäschekörbe aus Stoff oder Kunststoff sind ideal für die Aufbewahrung von schmutziger Wäsche, da sie leicht zu transportieren sind und Luftzirkulation ermöglichen. Wäschekörbe mit separaten Fächern für verschiedene Wäschetypen helfen bei der Organisation und Sortierung der Wäsche. Alternativ können auch Wäschesäcke an der Tür oder im Schrank aufgehängt werden, um Platz zu sparen und die Wäsche aus dem Blickfeld zu halten. **
Welche verschiedenen Glasaccessoires können zur Dekoration und Aufbewahrung im Haushalt verwendet werden?
Zu den verschiedenen Glasaccessoires, die im Haushalt zur Dekoration und Aufbewahrung verwendet werden können, gehören Vasen, Schalen und Windlichter. Diese können für Blumen, Obst oder Kerzen genutzt werden. Zudem eignen sich Glasdosen und -flaschen zur Aufbewahrung von Lebensmitteln oder Getränken. **
Top-Angebote
Produkte zum Begriff Roboterhand:
-
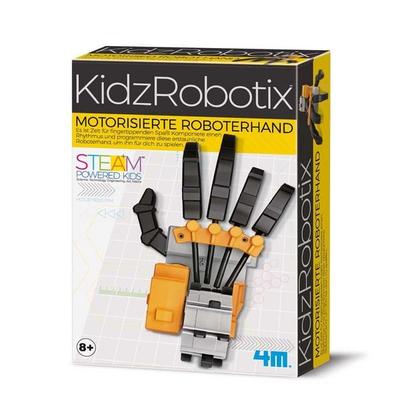
KidzRobotix: Motorisierte RoboterhandEntdecke Die Faszinierende Welt Der Robotik Und Anatomie Mit Dieser Motorisierten Roboterhand! Baue Die Hand Zusammen Und Programmiere Eigene Bewegungen Und Rhythmen – Die Finger Tippen Dann Im Takt Deiner Komposition! Durch Verschieben Der...21,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
PR 9083712 - Programmierbare Roboterhand uHandbitHand mit flexiblen Fingern und Gelenken ausgestattet, für präzise und realistische Bewegungen entwickelt, um leichte Objekte zu handhaben, was viele Möglichkeiten für Experimente bietet programmieren Sie die Fingerbewegungen, stellen Sie die Greifkraft ein, ... ideal zum Erforschen von Konzepten zur Objekterkennung, Objektmanipulation und Mensch-Maschine-Interaktion fortschrittliches Werkzeug, das für das Lernen von künstlicher Intelligenz und Robotik entwickelt wurde zwei Steuerungsmethoden: per micro:bit (nicht im Lieferumfang enthalten) oder über die mobile App220,95 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2R WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: rechte Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Reinbold, Hans-Jürgen: Reparaturen zu HauseReparaturen zu Hause , Einfach selber machen - Mit mehr als 140 bebilderten Schritt-für-Schritt-Anleitung bekommen Sie praktische Hilfen zur Selbsthilfe Vom Fleck im Teppich über den tropfenden Wasserhahn bis zur Fehlersuche im heimischen PC-Netz: Wenn es in Haus und Wohnung etwas zu reparieren, auszubessern oder zu verschönern gibt - diese Ratgeber zeigt, wie es geht. Mit der richtigen Grundausstattung an gutem Werkzeug, dem nötigen Know-how in den wichtigsten Arbeitstechniken und den fotografierten Schritt-für-Schritt-Anleitungen in diesem Buch können Sie viele Probleme erfolgreich allein bewältigen. In "Reparaturen zu Hause" finden Sie Tipps und Tricks zu wirklich allen Themen, z. B. zu Möbelreparatur, Einbruchschutz, Rauchmeldern und Heizungsanlagen. In die aktualisierte Auflage wurden zusätzlich Themen aufgenommen, wie z. B. Neuerungen im Bereich Telefon, Netzwerk, Internet. Sogar zu häufigen Problemen bei Haushaltsgeräten gibt es Reparaturtipps - ob Geschirrspüler, Waschmaschine, Trockner oder Kühlschrank. Mit übersichtlichen Werkzeug- und Materiallisten sowie vielen Profi-Tipps führen Sie Ihre Heimwerker-Projekte zum Erfolg. , Lüfterblätter > Motorkühlung , Auflage: 5., aktualisierte Auflage, Erscheinungsjahr: 20211116, Produktform: Leinen, Autoren: Reinbold, Hans-Jürgen~Haas, Karl-Gerhard, Auflage: 21005, Auflage/Ausgabe: 5., aktualisierte Auflage, Seitenzahl/Blattzahl: 400, Abbildungen: mit farbige Abbildungen, Keyword: Heimwerker; arbeitstechnik; baumaßnahmen; diy haus; grundwissen; haus reparaturen; heimwerker praxis; normen; renovierungen; sanierungsmaßnahmen; schritt für schritt anleitung; sicherheitstechnik; umbaumaßnahmen; vorschriften, Fachschema: Renovierung~Basteln / Heimwerken~Do it yourself~Heimwerken~Instandhaltung - Instandsetzung, Fachkategorie: Verbraucherberatung~Hausrenovierung und -ausbau, Thema: Optimieren, Warengruppe: HC/Heimwerken/Do it yourself, Fachkategorie: Heimwerken: Handbücher Hauswartung, Thema: Orientieren, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Stiftung Warentest, Verlag: Stiftung Warentest, Verlag: Stiftung Warentest, Länge: 252, Breite: 202, Höhe: 26, Gewicht: 1122, Produktform: Gebunden, Genre: Sachbuch/Ratgeber, Genre: Sachbuch/Ratgeber, Vorgänger EAN: 9783868510737 9783868510126, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0018, Tendenz: +1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel, WolkenId: 51091424,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
-
Wie können Wandhaken in verschiedenen Bereichen wie Haushalt, Organisation, Dekoration und Aufbewahrung verwendet werden?
Wandhaken können im Haushalt verwendet werden, um Jacken, Mäntel, Handtücher und andere Kleidungsstücke aufzuhängen und so den Platz zu sparen. In der Organisation können sie verwendet werden, um Schlüssel, Taschen, Hüte und andere Gegenstände an einem leicht zugänglichen Ort aufzubewahren. In der Dekoration können Wandhaken verwendet werden, um Kunstwerke, Pflanzen oder andere dekorative Gegenstände anzuzeigen. In der Aufbewahrung können sie verwendet werden, um Werkzeuge, Küchenutensilien, Schmuck und andere Gegenstände ordentlich aufzubewahren. **
-
Was sind die verschiedenen Verwendungsmöglichkeiten von Haushaltstüchern in Bezug auf Reinigung, Organisation und Dekoration im Haushalt?
Haushaltstücher können zum Reinigen von Oberflächen, wie zum Beispiel Arbeitsplatten, Fenstern und Böden, verwendet werden. Sie eignen sich auch zur Organisation, zum Beispiel zum Einwickeln von Geschirr oder zum Sortieren von Gegenständen in Schubladen. Darüber hinaus können Haushaltstücher auch für dekorative Zwecke genutzt werden, zum Beispiel als Tischdecke oder zur Verschönerung von Blumentöpfen. Insgesamt bieten Haushaltstücher vielseitige Verwendungsmöglichkeiten im Haushalt. **
-
Was sind die verschiedenen Verwendungsmöglichkeiten für ein Haushaltstuch in Bezug auf Reinigung, Organisation und Dekoration im Haushalt?
Ein Haushaltstuch kann zum Reinigen von Oberflächen, wie z.B. Arbeitsplatten, Spülen und Geräten, verwendet werden. Es eignet sich auch zum Trocknen von Geschirr und Besteck. Darüber hinaus kann ein Haushaltstuch zur Organisation im Haushalt genutzt werden, z.B. zum Einwickeln von Lebensmitteln oder zum Sortieren von Gegenständen in Schubladen. Schließlich kann ein Haushaltstuch auch dekorativ eingesetzt werden, z.B. als Tischdecke oder als Verpackung für Geschenke. **
Ähnliche Suchbegriffe für Roboterhand
-
RH56DFQ-2R WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: rechte Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2L WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: linke Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Was sind die verschiedenen Verwendungsmöglichkeiten für ein Haushaltstuch in Bezug auf Reinigung, Organisation und Dekoration im Haushalt?
Ein Haushaltstuch kann zum Reinigen von Oberflächen, wie z.B. Arbeitsplatten, Möbeln und Geräten, verwendet werden. Es eignet sich auch zur Organisation, z.B. zum Einwickeln von Lebensmitteln oder zum Sortieren von Gegenständen in Schubladen. Darüber hinaus kann ein Haushaltstuch als dekoratives Element im Haushalt dienen, z.B. als Tischdecke, Serviette oder zur Verzierung von Geschenken. Insgesamt ist ein Haushaltstuch ein vielseitiges und praktisches Utensil im Haushalt. **
-
Wie können Holzkörbe zur Aufbewahrung und Dekoration im Haushalt verwendet werden?
Holzkörbe können zur Aufbewahrung von Zeitschriften, Decken oder Spielzeug verwendet werden. Sie können auch als Blumenkörbe oder Obstschalen zur Dekoration dienen. Zudem eignen sie sich als praktische und ästhetische Lösung zur Organisation von Kleinigkeiten im Haushalt. **
-
Welche verschiedenen Arten von Wäschebehältern eignen sich am besten für die Organisation und Aufbewahrung von schmutziger Wäsche in einem Haushalt?
Wäschekörbe aus Stoff oder Kunststoff sind ideal für die Aufbewahrung von schmutziger Wäsche, da sie leicht zu transportieren sind und Luftzirkulation ermöglichen. Wäschekörbe mit separaten Fächern für verschiedene Wäschetypen helfen bei der Organisation und Sortierung der Wäsche. Alternativ können auch Wäschesäcke an der Tür oder im Schrank aufgehängt werden, um Platz zu sparen und die Wäsche aus dem Blickfeld zu halten. **
-
Welche verschiedenen Glasaccessoires können zur Dekoration und Aufbewahrung im Haushalt verwendet werden?
Zu den verschiedenen Glasaccessoires, die im Haushalt zur Dekoration und Aufbewahrung verwendet werden können, gehören Vasen, Schalen und Windlichter. Diese können für Blumen, Obst oder Kerzen genutzt werden. Zudem eignen sich Glasdosen und -flaschen zur Aufbewahrung von Lebensmitteln oder Getränken. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.